آموزش نرم افزار ميشن پلنر {جلسه بيست و ششم}
مقدمه اى بر آموزش نرم افزار ميشن پلنر
نرم افزار ميشن پلنر يك نرم افزار متن باز است كه براي ويندوز و اندروید و لینوکس در دسترس مي باشد. براي شروع آموزش نرم افزار ميشن پلنر ابتدا از لينك زير آخرين ورژن اين نرم افزار را دانلود كنيد.
کاربران محترم، خواندن جلسه آموزش نرم افزار ميشن پلنر بدون انجام تمرینات آن و گام به گام پیش رفتن با درس كافى نمى باشد. لطفا تمرين هاى آخر جلسه به همراه لينك هاى ارسال شده را به دقت مطالعه كنيد تا به درك كامل و عميقى از مطالبى كه در ادامه مى آيد برسيد.
همچنین تمامی نکات لازم در خصوص برد APM در جلسات قبل توضیح داده شده است.
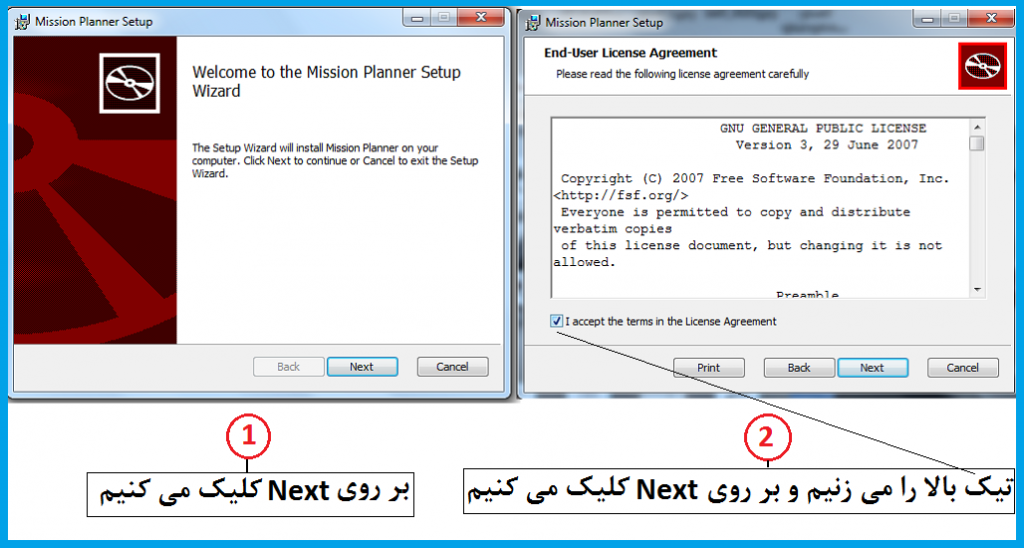
بعد از دانلود نرم افزار مطابق شكل هاي زير مرحله به مرحله آن را نصب كنيد تا آموزش نرم افزار ميشن پلنر را شروع كنيم.
مراحل كاليبراسيون دستى اسپيدكنترلرها به روش تك به تك
همانطور كه در بالا نيز شرح داده شد در صورتى كه از روش اول كاليبراسيون موفق آميز نبود به سراغ اين روش مى آييم.
- ابتدا كانكتور سه سيمه مربوط به اسپيدكنترل را به كانال تراتل گيرنده راديوكنترل متصل كنيد(معمولا كانال 3 مربوط به تراتل است).
- فرستنده را روشن كنيد و تراتل را در حالت بيشترين مقدار خود قرار دهيد.
- باترى را متصل كنيد.
- بعد از اتصال باترى صداى بوق هايى(اگر باترى سه سلول دارد سه بوق و اگر چهار سلول دارد چهار بوق و…) صداى 2 بوق مجزا نيز شنيده مى شود. پس از اتمام اين دو بوق پايانى تراتل را در كمترين مقدار خود قرار دهيد.
- بعد از پايين آوردن اهرم تراتل صداى چند بوق و يك بوق طولانى به گوش مى رسد كه نشان از پايان كاليبراسيون اين اسپيدكنترل است.
- باترى را جدا كنيد و اين مراحل را براى 3 اسپيدكنترل ديگر نيز تكرار كنيد.
البته روش سومى نيز وجود دارد كه با وجود دو روش بالا نيازى به روش سوم در آموزش نرم افزار ميشن پلنر نيست.
تا اينجا ما حداقل تنظيماتى كه براى يك پرواز لازم بود را در آموزش نرم افزار ميشن پلنر انجام داديم. در جلسات بعدى تنظيمات پيشرفته و انواع مدهاى فلايت كنترل APM را به منظور تكميل شدن آموزش نرم افزار ميشن پلنر شرح مى دهيم.
جلسه آموزش نرم افزار ميشن پلنر هم به پایان رسید. برای اطلاع از جلساتی که در آینده بر روی سایت قرار داده می شود و همچنین مطالبی که در کانال ما منتشر می شود می توانید ما را در محیط های مجازی دنبال کنید:
مطالب زیر را حتما بخوانید
-

راه اندازی ماژول جوی استیک{جلسه سی و سوم}
1.83k بازدید
-

آموزش راه اندازی ماژول بلوتوث HC-05{جلسه سی و دوم}
35.26k بازدید
-

آموزش راه اندازی سنسور آلتراسونیک HC-SR04 {جلسه سی و یکم}
2.04k بازدید
-

راه اندازی موتور دی سی با درایور DRV8833{جلسه سی ام}
1.67k بازدید
-

راه اندازی موتور دی سی با درایور L293D {جلسه بیست و نهم}
2.35k بازدید
154 دیدگاه
به گفتگوی ما بپیوندید و دیدگاه خود را با ما در میان بگذارید.
وقت بخیر
بعد از اتصال apm2.8 به نرم افزار mission planner ((نسخه دقیقش توی عکس مشخصه)) و بعد از شناسایی کامل فلایت رفتم سراغ تست موتور ها که متاسفانه با پیغامی که تو تصویر مشخصه روبه رو شدم
ممنون میشم راهنماییم کنید
سلام
firmware را دوباره نصب كنيد و يكبار ديگر به صورت دستي اسپيدكنترل ها را كاليبره كنيد و سپس ببينيد بر طرف مي شود يا خير؟
تغذيه فلايت كنترل را از ماژول تغذيه 3DR تامين مي كنيد يا از اسپيدكنترل ها؟
سلام
منظورتون از مد 5چیه؟ مگه 4 تا مد بیشتر نداشتیم؟
سلام جناب قاسمي
منظورمون كانال 5 بود كه به اشتباه مد 5 نوشته شده بود. ممنون از دقت نظر حضرتعالي. متن مورد نظر اصلاح شد.
با سپاس فراوان
با سلام و خسته نباشید خدمت استاد قاسمی عزیز
جنناب آقای قاسمی من روی کواد کپترم یک فلایت کنترل Pixhawk v2.4 نصب کردم .
بعداز نصب تنظیمات و کالیبراسون قسمتهای مخطلف کواد کپتر رانیز با دقت انجام دادم .
در حال حاضر مشکلی که هست اینه که موقع پرواز وقتی کواد حدود 5 سانتیمتری از زمین بلند می شود به طور سریع بر روی بازوهای پشتی ((عقبی))برمی گردد وبرعکس می شود.
اگر ممکن هست منو در این زمینه راهنمایی کنید.
با تشکر فراوان
بنیادی
سلام جناب بنيادي

لطفا جهت چرخش ملخ ها را يكبار ديگر چك كنيد ببينيد مطابق شكل زير مي باشد. نوع X و نوع +
خیلی ممنون از راهنمایی خوبتون مهندس قاسمی
مسئله ای دیگه که ذهنم رو در گیر کرده دیرتر راه افتادن یکی از موتورهام هست. من یک هگزاکوپتر راه اندازی کردم و اینبار از فلایت apm2.8 استفاده کردم. ابتدا هم هر موتور رو جدا جدا کالیبره کردم و بعد با فلایت کالیبره کردم
ولی وقتی اهرم تراتل رو به آرومی به سمت بالا میبرم در یک استپ 5 موتور روشن میشه و یکی نه و اگر یک پله دیگه تراتل رو به آرومی بدم بالا اون هم روشن میشه و یا اگر چن لحظه در همون استپ صبر کنم خودش روشن میشه
میخاستم بدونم:
1-این مسئله ایراد محصوب میشه یا نه؟
2-من هر بار که میخام پرنده ام رو راه اندازی کنم باید کل موتور ها کالیبره بشه؟چون هر بار که باطری رو وصل میکنم راهی جز این نیست که اهرم ترانل رو بالا بزارم و اگر پایین باشه اصلا دستوری از رادیو دریافت نمیکنه و در نتیجه سیستم بعد از اتصال باطری میره تو حالت کالیبره
بابت زحماتتون ممنونم
سلام جناب ارژنگي


اينكه يكي از موتورهايتان با بقيه شروع به كار نمي كنيد يك مشكل است و بايد بر طرف شود. ایمنی بیشتر تضمین کننده پروازی با خیال آسوده است. دلیلش هم به خاطر این است که بعضی اسپیدکنترلرها در محدوده پایین کنترلیشان یک ناحیه غیر قابل استفاده(Dead Zone) دارند که باید تعیین شود.
ابتدا به سراغ قسمت تست موتورها بروید(حتما ملخ ها باز شده باشند) و میزان حداقل تراتل مربوط به موتوری که می گویید در ابتدا روشن نمی شود را بیابید. موتورها را یکی یکی تست کنید. با شکل برایتان نشان داده ام. از قسمت سرچ برای پیدا کردن این پارامتر استفاده کنید. دور گزینه سرچ یک کادر کشیده شده است.
بعد از اینکه موتورها را تست کردید و مشخص شده حداقل تراتل برای روشن شدن تمامی موتورها چقدر است به سراغ MOT_SPIN_ARMED می روید و مقدار آن را تغییر می دهید(مقدار آن را اعلام کنید تا میزان افزایش را خدمتتان عرض کنم)
پس از آن به قسمت THR_MIN رفته و مقدار آن را افزایش دهید. مقادیر قبلی را اعلام کنید تا میزان افزایش را خدمتتان عرض کنم. در شکل زیر نشان داده شده است.
سپس كاليبراسيون را مجددا انجام دهيد تا همگي موتورها در يك تراتل يكسان شروع به كار كنند.
حتما مقادیر را اعلام کنید زیرا در ورژن های مختلف متفاوت است.