آموزش نرم افزار ميشن پلنر {جلسه بيست و ششم}
مقدمه اى بر آموزش نرم افزار ميشن پلنر
نرم افزار ميشن پلنر يك نرم افزار متن باز است كه براي ويندوز و اندروید و لینوکس در دسترس مي باشد. براي شروع آموزش نرم افزار ميشن پلنر ابتدا از لينك زير آخرين ورژن اين نرم افزار را دانلود كنيد.
کاربران محترم، خواندن جلسه آموزش نرم افزار ميشن پلنر بدون انجام تمرینات آن و گام به گام پیش رفتن با درس كافى نمى باشد. لطفا تمرين هاى آخر جلسه به همراه لينك هاى ارسال شده را به دقت مطالعه كنيد تا به درك كامل و عميقى از مطالبى كه در ادامه مى آيد برسيد.
همچنین تمامی نکات لازم در خصوص برد APM در جلسات قبل توضیح داده شده است.
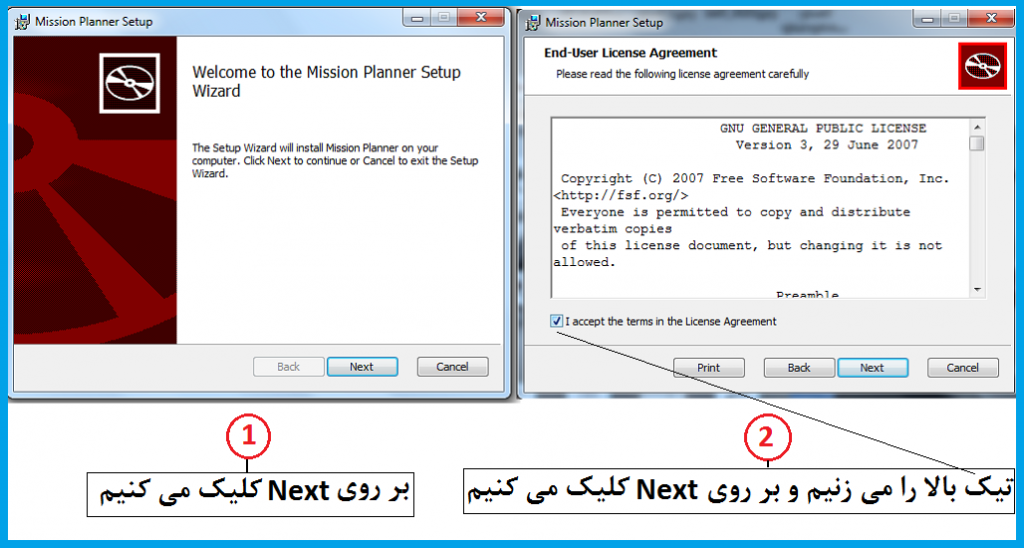
بعد از دانلود نرم افزار مطابق شكل هاي زير مرحله به مرحله آن را نصب كنيد تا آموزش نرم افزار ميشن پلنر را شروع كنيم.
مراحل كاليبراسيون دستى اسپيدكنترلرها به روش تك به تك
همانطور كه در بالا نيز شرح داده شد در صورتى كه از روش اول كاليبراسيون موفق آميز نبود به سراغ اين روش مى آييم.
- ابتدا كانكتور سه سيمه مربوط به اسپيدكنترل را به كانال تراتل گيرنده راديوكنترل متصل كنيد(معمولا كانال 3 مربوط به تراتل است).
- فرستنده را روشن كنيد و تراتل را در حالت بيشترين مقدار خود قرار دهيد.
- باترى را متصل كنيد.
- بعد از اتصال باترى صداى بوق هايى(اگر باترى سه سلول دارد سه بوق و اگر چهار سلول دارد چهار بوق و…) صداى 2 بوق مجزا نيز شنيده مى شود. پس از اتمام اين دو بوق پايانى تراتل را در كمترين مقدار خود قرار دهيد.
- بعد از پايين آوردن اهرم تراتل صداى چند بوق و يك بوق طولانى به گوش مى رسد كه نشان از پايان كاليبراسيون اين اسپيدكنترل است.
- باترى را جدا كنيد و اين مراحل را براى 3 اسپيدكنترل ديگر نيز تكرار كنيد.
البته روش سومى نيز وجود دارد كه با وجود دو روش بالا نيازى به روش سوم در آموزش نرم افزار ميشن پلنر نيست.
تا اينجا ما حداقل تنظيماتى كه براى يك پرواز لازم بود را در آموزش نرم افزار ميشن پلنر انجام داديم. در جلسات بعدى تنظيمات پيشرفته و انواع مدهاى فلايت كنترل APM را به منظور تكميل شدن آموزش نرم افزار ميشن پلنر شرح مى دهيم.
جلسه آموزش نرم افزار ميشن پلنر هم به پایان رسید. برای اطلاع از جلساتی که در آینده بر روی سایت قرار داده می شود و همچنین مطالبی که در کانال ما منتشر می شود می توانید ما را در محیط های مجازی دنبال کنید:
مطالب زیر را حتما بخوانید
-

راه اندازی ماژول جوی استیک{جلسه سی و سوم}
1.83k بازدید
-

آموزش راه اندازی ماژول بلوتوث HC-05{جلسه سی و دوم}
35.26k بازدید
-

آموزش راه اندازی سنسور آلتراسونیک HC-SR04 {جلسه سی و یکم}
2.04k بازدید
-

راه اندازی موتور دی سی با درایور DRV8833{جلسه سی ام}
1.67k بازدید
-

راه اندازی موتور دی سی با درایور L293D {جلسه بیست و نهم}
2.35k بازدید
154 دیدگاه
به گفتگوی ما بپیوندید و دیدگاه خود را با ما در میان بگذارید.
ببخشید یادم رفت فایل ها را پیوست کنم
http://s9.picofile.com/file/8305470368/crash_disarming.png
http://s8.picofile.com/file/8305470376/bad_loging.png
فلایتم پیکس هاوک
سلام مجدد
لطفا فريمور را آپديت كنيد ببينيد مشكلتان برطرف مي شود يا خير؟
سلام مهندس من چند مشکل دارم دو خطا که ضمیمه میکنم و یک مشکل که برای یکی از موتور هام است . با تست میشن پلنر که موتور هام را تست میکنم یکی کار نمی کند ولی وقتی ارم میکنم و تراتل افزایش میدهم همه موتور ها روشن میشه آیا موتور مشکل داره یا نه؟
سوال دوم: من یک بار با طناب کواد رو ارم کردم به محض افزایش یک درصدی تراتل پرنده واژگون شد و لی به طناب وصل بود میخوام بدونم تو میشن پلنر هم باید pid را تنظیم کنیم ؟ خطای کرش رو از اینجا به بعد داد
سوال سوم : این خطا ها را چگونه رفع کنم ، فایل لاگ اخرین آزمایش همون واژگونی را براتون میفرستم
راهی برای ازمایش پرواز جوری که اگر واژگون شد به پرنده صدمه نرسه دارید؟
چگونه به نتیجه برسم نزدیک به یک سال هست دارم ازمایش انجام میدهم اما تعادل حاصل نشده
با تشکر از شما ببشخید اگر زیاد شد.
سلام جناب برهاني
در مورد سوالاتي كه پرسيديد نكات زير را خدمتتان عرض مي كنم:
1- اينكه در تست ميشن پلنر يكي از موتورها كار نمي كند مشكل از موتور نيست بلكه به دليل ناحيه غيرقابل استفاده اسپيدكنترل است. چون در حالت عادي هنگام آرم كردن مشكلي نداريد پس نيازي به دست كاري مقادير نداريد.
2- براي پروازهاي معمولي نيازي نيست مقادير PID را دستكاري كنيد و در حالت ديفالت نگه داريد.
3- براي اينكه هنگام Fail شدن آسيبي به كوادكوپتر نرسد بهتر است از مدهاي پروازي استفاده كنيد و همچنين Failsafe نيز فعال نگه داريد.
4- لطفا مرحله به مرحله جلو رويد مطمعن باشيد كه به يك پرواز ايمن مي رسيد. همچنين عكسي از كوادتان ارسال كنيد تا وضعيت فريم و ديگر قطعات بررسي شود.
موفق باشيد.
سلام مهندس قاسمی وقتتون بخیر
اگر بخام از برد pixhawk استفاده کنم ولی بجای استفاده از نرم افزار QGC، با Missin planner کار کنم باید روی برد Pixhawk چه Firmeware ی بریزم و چطوری؟؟؟
من برد pixhawkرو به mission planner وصل کردم و تمام مراحلی که برای APM2.8 رفتم، برای اون هم رفتم و نتیجه این شد که کلا برد pixhawk قاطی میکرد و تمام دستراتی که از رادیو بهش میدادم رو با دستورات دیگه اشتباه میگرفت
حالا راهکار چیه؟
ممنون میشم کمک کنید
سلام
لطفا يك فريمور جديد را روي برد لود كنيد بعد از آن خود بخود فريمور قبلي پاك مي شود حال فريمور جديد را بر روي برد لود كنيد ببينيد در چه وضعيتي قرار مي گيرد.
موفق باشيد
سلام وقتتون بخیر، در قسمت “آشنايي كامل با مدهاي كاري فلايت كنترلAPM
(جلسه سی ام)” مطلبی که دیروز درباره مد land قرار دادید اکنون روی سایت نیست! ضمنا قسمت پاسخ دهی به کامنت ها هم برای اون قسمت فعال نیست! برای همین مجبور شدم اینجا کامنت بزارم
سلام مجدد
مطالب مربوطه مجددا اضافه شد. قسمت کامنت گذاری هم فعال گردید.
موفق باشید.
سلام
ظاهرا هنوز مشکلش حل نشده!
بقیه مطالبش هم رفتن!
نمیدونم برای من اینجوریه یا کلا اینجوریه!
http://uupload.ir/files/thl8_untitled.png
سلام مجدد
ظاهرا مشکل برطرف شده است چک کنید اگر مشکل همچنان برقرار است بیان نمایید تا روش دیگری برای دسترسی ارائه گردد.
سلام. بله درست شد. ممنون